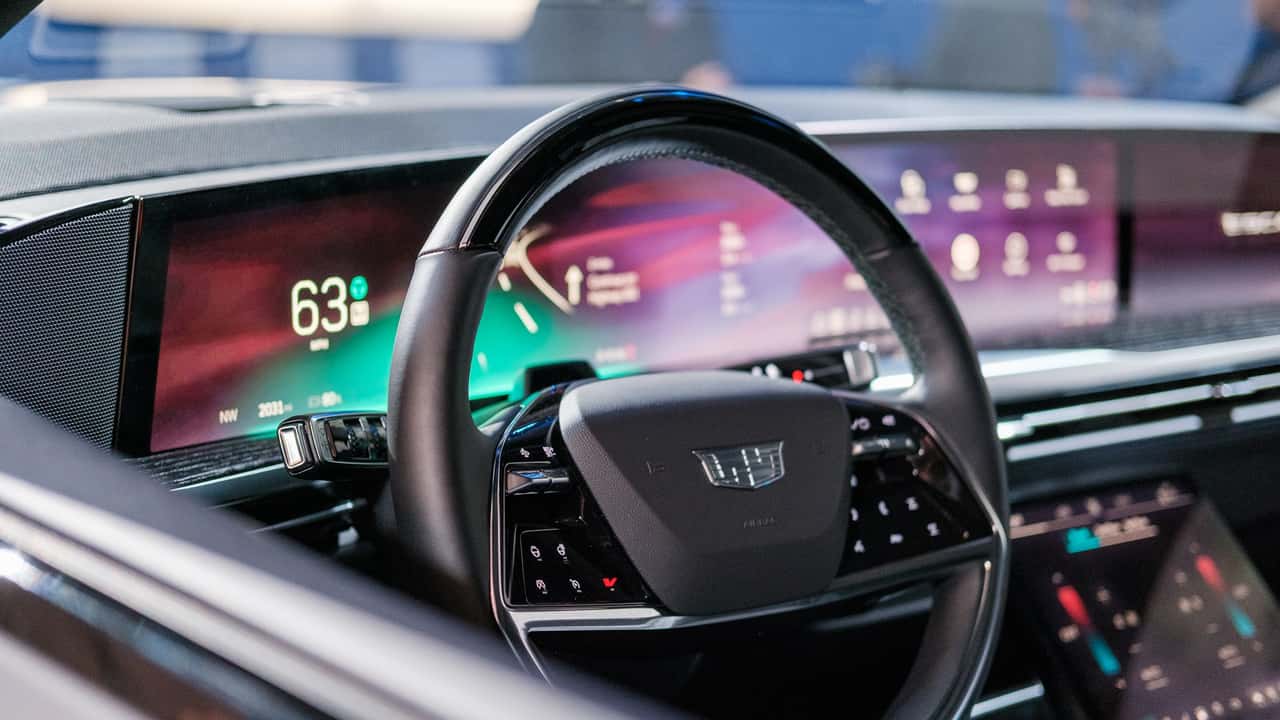
På en motorvej er få sekunder nok til, at tåge, kraftig regn eller støv ændrer, hvad en bil kan “se”. Derfor satser GM på flere sanser på én gang, når koncernen vil lancere et system til autonom kørsel uden konstant overvågning i 2028 Cadillac Escalade IQ. Ifølge GM skal systemet være øjne-frit og hænder-frit under understøttede forhold på motorvej, og det er netop derfor, mærket afviser en rent kamera-fokuseret løsning.
Hvad er GMs nye motorvejssystem?
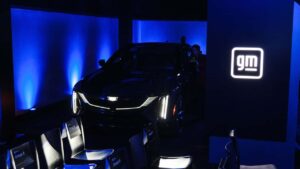
GM udvikler et hænder-frit motorvejssystem, som også skal være øjne-frit under bestemte forhold. Planen er, at debuten sker i 2028 Cadillac Escalade IQ, ifølge udtalelser fra GM-ledelsen gengivet af blandt andre InsideEVs og Automotive News. Målet er ikke almindelig førerassistance, hvor føreren hele tiden skal holde øje, men autonom kørsel uden konstant overvågning på udvalgte motorvejsstrækninger.
Systemet er tænkt til operation inden for definerede anvendelsesbetingelser. Det betyder i praksis, at bilen kun må køre selv i situationer, som GM på forhånd har godkendt, for eksempel bestemte vejtyper, hastighedsområder og vejrforhold. Efter lanceringen i Escalade IQ vil GM ifølge selskabet udvide teknologien til flere store SUV’er og pickup-modeller, før den på længere sigt eventuelt kommer til andre biltyper.
- Første model: 2028 Cadillac Escalade IQ
- Første miljø: motorvej
- Betjening: øjne-frit og hænder-frit under understøttede forhold
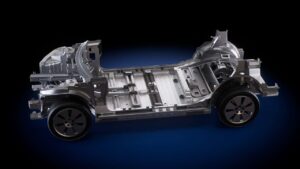
- Sensorer: kamera, radar og lidar
- Fallback: glidende overdragelse til føreren eller sikker afsættelse og stop
Hvorfor vælger GM ikke kun kameraer?
Det korte svar er, at GM mener, at kameraer alene har fysiske begrænsninger. Sterling Anderson, GM’s produktchef og tidligere leder af Teslas Autopilot-program, har ifølge interviews beskrevet fravalget af radar som en nærmest “religiøs” holdning, fordi forskellige sensorer løser forskellige opgaver. For et system, hvor føreren ikke konstant overvåger vejen, mener GM derfor, at et multisensor-system med kamera, radar og lidar er mere robust.
Kameraer er stærke til at aflæse vejstriber, skilte, farver, lyskurver og andre visuelle detaljer. Men kameraer er mere sårbare over for modlys, mørke, tåge og nedbør. GMs kritik af kamera-fokuseret autonomikørsel handler derfor ikke om, at kameraer er uvigtige, men om, at de ikke alene giver hele billedet, når bilen selv skal tage ansvaret i længere perioder uden konstant menneskeligt opsyn.
Hvad bidrager radar og lidar med?
Radar og lidar giver data, som kameraer ikke leverer lige så direkte. Radar kan måle et objekts hastighed direkte, mens lidar giver præcis 3D-rumlig information om form og placering, ifølge Waymos tekniske forklaringer og branchegennemgange fra IEEE Spectrum. Derfor ser GM radar til direkte hastighedsmåling og lidar til 3D-rumlig information som centrale byggesten i et system, der skal fungere sikkert på motorvej.
Den praktiske fordel er tydelig i vanskelige forhold. Radar kan ofte bevare object detection i tåge, regn og støv bedre end kameraer, fordi radiobølger ikke påvirkes på samme måde af dårlig sigtbarhed. Samtidig kan radar levere øjeblikkelig hastighedsmåling af andre trafikanter. Lidar bidrager med en detaljeret 3D-model af omgivelserne, så bilen bedre kan vurdere afstande, køretøjers konturer og placeringen af faste objekter ved høj hastighed.
Hvordan arbejder sensorsystemet sammen?
GM lægger op til et perceptionssystem til sammenligning af kameradata, radar og lidar, før bilen træffer beslutninger. Det betyder, at data fra de forskellige sensorer krydstjekkes, så systemet kan opdage uoverensstemmelser og vælge den mest sandsynlige tolkning af omgivelserne. Netop denne sammenligning er vigtig, når føreren ikke forventes at følge konstant med.
Fordelen er sensorredundans ved nedsat ydeevne. Hvis et kamera blændes af lav sol, kan radar og lidar stadig levere brugbar information. Hvis kraftig regn reducerer den visuelle kvalitet, kan radar fortsat bidrage med afstand og hastighed. I GMs argumentation er pointen, at et øjne-frit motorvejssystem skal kunne håndtere delvise sensorproblemer uden straks at blive usikkert. Det er samme grundidé, som også Waymo bruger i sine selvkørende systemer.
Hvordan sker førerovertagelsen?
GM siger, at systemet skal undgå en brat overdragelse, hvor føreren pludselig får hele ansvaret tilbage. I stedet beskriver selskabet en glidende overdragelse med countdown til førerovertagelse. Bilen skal altså varsle i god tid, hvis forholdene ændrer sig, eller hvis de definerede anvendelsesbetingelser ikke længere er opfyldt.
Hvis føreren ikke reagerer, er planen en sikker afsættelse og stop ved manglende respons. Det vil sige, at bilen søger at forlade den aktive køresituation på en kontrolleret måde og standse sikkert, frem for at overlade et akut problem til en uopmærksom person. Det er et vigtigt skel i forhold til mange nuværende hjælpesystemer. På motorvej er tidsvinduet kort, og derfor er fallback-strategien mindst lige så vigtig som selve den automatiske kørsel.
Er det det samme som Tesla gør?
Nej, GM vælger en anden retning end Tesla. Tesla har i sine forbrugerbiler satset på kamera-fokuseret autonomikørsel, ofte omtalt som vision-only, mens GM vil bruge flere sensortyper i samme system. Uenigheden handler grundlæggende om, hvorvidt software og kameradata alene kan kompensere for kameraers svagheder, eller om fysisk sensorvariation er nødvendig.
Sammenligning med Tesla og Waymo er relevant, fordi de tre virksomheder repræsenterer tre tydelige positioner. Tesla presser på for kameraer og software i stor skala. Waymo bruger kamera, radar og lidar og har længe argumenteret for, at kameraer alene ikke er nok til fuld autonomi. GM placerer sig tættere på Waymo i teknisk filosofi, men GMs første anvendelse er ikke robotaxi i bytrafik. Den er et afgrænset hænder-frit motorvejssystem i en serieproduceret bil. Hvis du vil læse mere om Teslas bredere strategi omkring kommende modeller, kan du se Tesla Cybercab får semi-strukturel og Tesla Cybercab får LFP-klar batteripakke.
Hvor sikkert er et multisensor-system?
Ingen producent kan dokumentere nul risiko, men GMs valg af flere sensorer er netop et forsøg på at reducere kendte svagheder. Når radar, lidar og kameraer ser verden forskelligt, kan systemet bevare funktion, selv om én sensor midlertidigt yder dårligere. Det er kernen i sensorredundans ved nedsat ydeevne, og den logik vejer tungt, når bilen skal kunne køre videre uden konstant menneskelig overvågning.
GMs argument passer især til motorvejskørsel, hvor hastighederne er høje, og hvor fejlmarginen er lille. Radarens direkte hastighedsmåling hjælper ved indfletninger og ved hurtigt nærmende trafik bagfra eller forfra. Lidars rumlige præcision hjælper ved placering af køretøjer og faste genstande. Kameraerne bidrager med semantisk forståelse af vejbaner, skilte og signaler. Til sammen giver de tre sensortyper et bredere sikkerhedsnet end ét enkelt sanseprincip.
Hvor og hvornår gælder det?
Planen gælder foreløbig USA og starter i 2028 Cadillac Escalade IQ. GM har endnu ikke bekræftet lancering, funktioner eller lovlig brug i Danmark. For danske læsere er det vigtigt, fordi både typegodkendelse, softwaregodkendelse og nationale regler for automatiseret kørsel kan begrænse, hvad der må aktiveres, selv hvis bilen sælges i Europa.
Det betyder også, at man ikke bør forvente, at en danskregistreret Cadillac automatisk får samme funktionalitet som en amerikansk model. Tilgængeligheden i Danmark er endnu ikke bekræftet. Samtidig er Escalade IQ i sig selv en stor og dyr model, som næppe bliver en volumenbil herhjemme. Nyheden er derfor mest interessant som tegn på, hvilken teknisk retning GM vælger for fremtidig autonomi. For mere om GMs bredere produktplaner kan du læse GM forbereder hybrider til Traverse, Enclave og.
Hvad betyder det for almindelige bilkøbere?
På kort sigt betyder det mest, at kampen om den rigtige sensorpakke langt fra er afgjort. For bilkøbere er spørgsmålet ikke, om markedsføringen lover “selvkørsel”, men hvor meget ansvar føreren faktisk kan slippe i praksis, og under hvilke forhold. GM lover her et system, der er mere selvstændigt end klassisk førerassistance, men stadig begrænset til bestemte scenarier på motorvej.
For danske læsere er der også et mere praktisk perspektiv. Et avanceret autonomisystem kræver stor datakraft, dyre sensorer og sandsynligvis dyr service og opdatering over tid. Det kan gøre teknologien dyr i de første år. Samtidig bliver ladeinfrastruktur vigtig for store elbiler som Escalade IQ, hvis de skal bruges til lange motorvejsture. På den front kan udviklingen i hurtigladning følges i ChargePoint Express Solo: 750 kW DC-hurtiglader.
Ofte stillede spørgsmål om GMs multisensor-autonomikørsel til motorvej
Er systemet fuld selvkørsel?
Nej, ikke i betydningen at bilen kan køre overalt uden begrænsninger. GM taler om motorvejskørsel inden for definerede anvendelsesbetingelser og med en planlagt fallback, hvis forholdene ændrer sig.
Skal føreren stadig være klar?
Ja, i den forstand at bilen kan bede om overtagelse. Men GMs mål er, at føreren ikke skal overvåge kørslen konstant under understøttede motorvejsforhold.
Hvorfor er radar vigtig?
Radar er vigtig, fordi den giver direkte og øjeblikkelig hastighedsmåling af objekter. Den kan også være mere robust end kameraer i tåge, regn og støv.
Kommer funktionen til Danmark?
Det er endnu ikke bekræftet. GM har ikke offentliggjort en dansk eller europæisk lanceringsplan for det øjne-frie motorvejssystem i 2028 Cadillac Escalade IQ.
Hvordan adskiller det sig fra Tesla?
GM vil bruge kamera, radar og lidar, mens Tesla i sine forbrugerbiler primært satser på kameraer og software. Det er den centrale tekniske forskel.
Kilder til denne artikel
Anderson, S. (2025) interview og udtalelser gengivet i Kilde: InsideEVs.
Waymo (løbende) tekniske forklaringer om sensorer og autonomi på Kilde: Waymo.
IEEE Spectrum (løbende) faglige forklaringer om kamera, radar og lidar i autonome systemer på Kilde: IEEE Spectrum.
Automotive News (2025) dækning af GMs plan for autonom motorvejskørsel i Cadillac Escalade IQ på Kilde: Automotive News.
Foto via insideevs.com